机器人关节的性能上限,有很大一部分由两只轴承决定:交叉滚子轴承和角接触球轴承。预紧这一道工序如果没有做对,图纸上再高的精度等级,也会在装配现场被归零。
一、预紧的本质:让轴承在负游隙下工作
1.1 什么是预紧
滚动轴承出厂时一般带有正游隙。所谓预紧,是在装配环节向轴承施加一个预加负荷,人为压掉游隙,使滚动体与套圈滚道在无外载的状态下就产生弹性变形。此时实测游隙为零甚至为负,内外圈与滚动体被彼此压紧,轴承处于"撑住"的状态。
预紧不是把轴承压得更紧那么简单——滚动体和套圈的接触是弹性接触,预紧的本质是用一个可控的初始弹性变形,换取后续受载时更小的附加变形。
1.2 为什么必须预紧
机器人关节对轴承的要求可以归结为四点,恰好是预紧的四个收益。
提高刚性。滚动体与滚道的接触可以等效为弹簧。有游隙时,只有承载区内的少数滚动体参与受力;预紧后承载区扩大、受载滚动体数量增加,同样的外载引起的变形明显减小。以球轴承为例,预紧后的刚性可以达到未预紧状态的 2~3 倍。机器人关节需要的是"受力即响应、几乎零变形"的支撑平台,没有预紧就谈不上重复定位精度。
消除回差。负游隙直接消除了回转方向的间隙,机械臂末端的位置误差不会在关节处被额外放大。对减速器输出端轴承来说,这一点直接决定整机背隙是否落在设计值内。
防止打滑。轻载或高速工况下,滚动体的惯性力可能超过滚道接触摩擦力,导致滚动体在滚道上打滑,产生磨损和噪声。预紧保证了足够的驱动摩擦裕度,抑制陀螺滑动与自旋滑动——这正是高速运转的角接触球轴承必须预紧的原因之一。
抑振与补偿磨损。预紧后轴承阻尼特性改善,轴向振动与共振噪声被抑制;长期运行产生的磨损导致游隙增大时,初始预紧也能起到部分补偿作用。
二、交叉滚子轴承:预紧在装配中完成
2.1 结构与承载特点
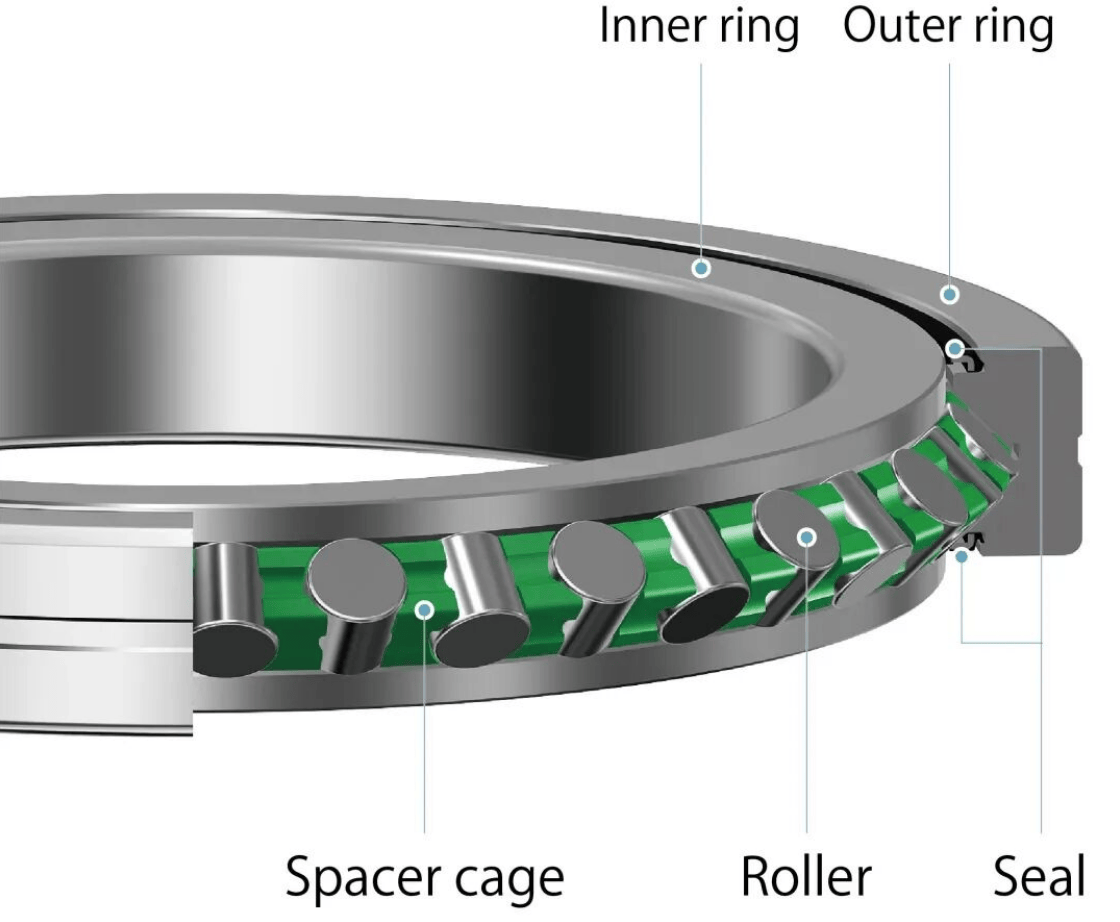
交叉滚子轴承的圆柱滚子在 V 形滚道内呈 90° 交叉排列,相邻两根滚子的轴线彼此垂直,属于线接触。这种布置使一只轴承就能同时承受径向力、双向轴向力和倾覆力矩,而且截面薄、重量轻,正好匹配机器人肩部、腰部回转关节以及 RV 减速器、谐波减速器输出端的复合受力工况。滚道中的隔离块负责引导相邻滚子,保持交叉排列不串位。
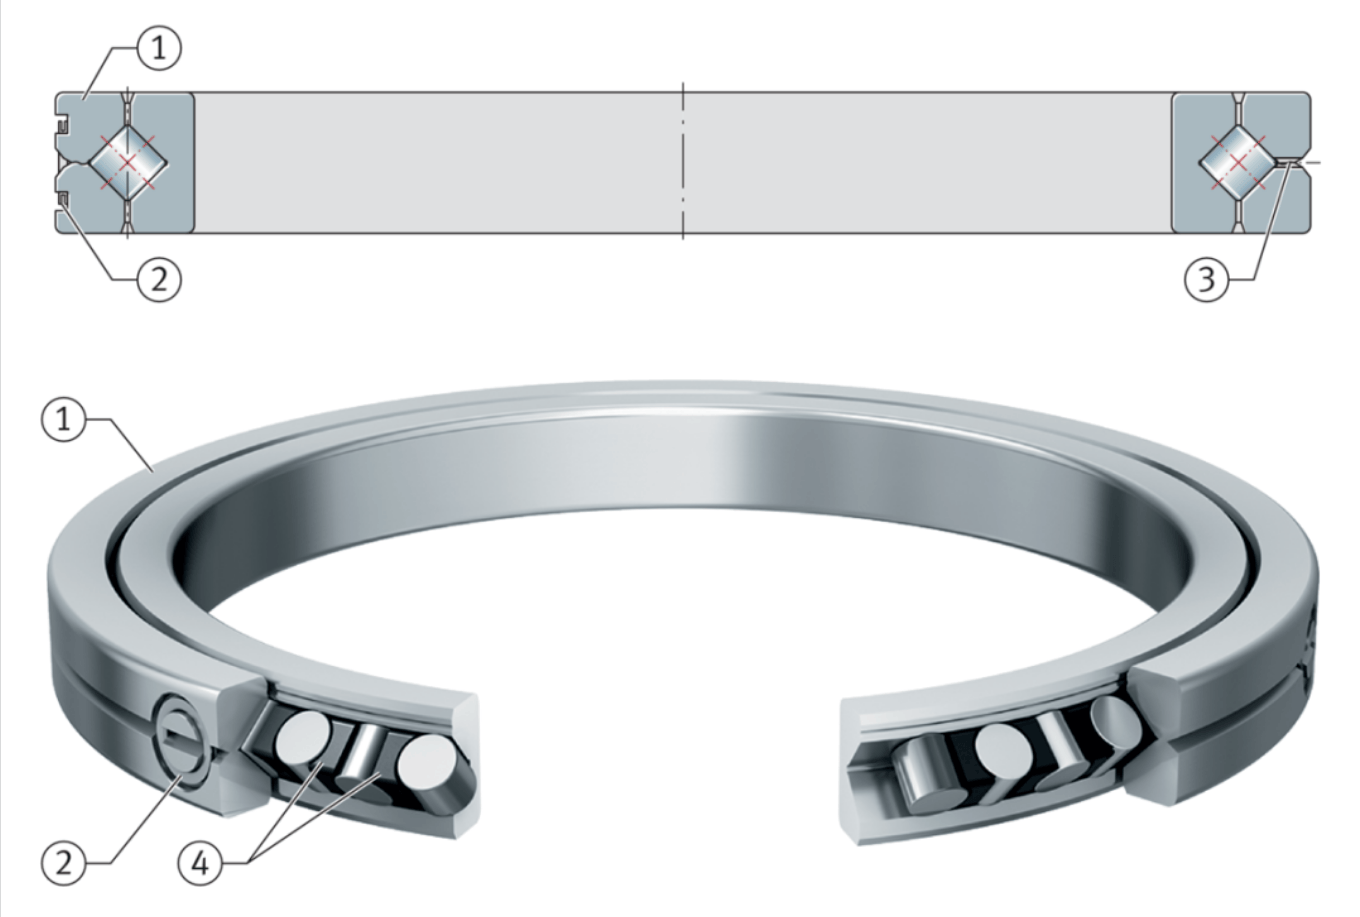
正是因为滚动体在四个方向上都受约束,交叉滚子轴承才被称作"回转精度靠预紧撑出来的轴承"。它的预紧设计直接决定了关节的刚性上限和背隙水平。
2.2 预紧的两种路线
交叉滚子轴承的预紧分为径向预紧与轴向预紧两类。
径向预紧通过锥形内孔的轴向位移使内圈膨胀来实现,典型应用是机床主轴上的圆锥孔轴承,交叉滚子轴承本身很少采用。机器人场合的主流做法是轴向预紧:利用分体式套圈——内圈或外圈做成两半——装配时沿轴向把两半锁紧,将滚子压入 V 形滚道形成负游隙。预紧量由轴向锁紧的行程或力矩控制,因此对使用者来说,预紧是在装配台上完成的,而不是出厂时定死的。
另一类是整体式套圈结构,例如 THK 的 RBU 型。整体式轴承的预紧量在制造阶段通过研磨端面设定,现场不再有调整空间,装配时只需按规定的力矩紧固,预紧是否合格以转动力矩抽检为准。选型时务必确认手上的型号是"调整型"还是"固定型",两者的现场工艺完全不同。
2.3 现场怎么把预紧调对
分体式结构的调整流程有两条纪律:一是拧紧顺序,二是判定手段。
拧紧顺序上,先把全部螺栓按对角顺序预紧至贴合,再按目标力矩分 2~3 次均匀收紧。每次加力后转动轴承一圈以上,感受转动阻力矩的变化——这是判断预紧是否到位的核心依据。
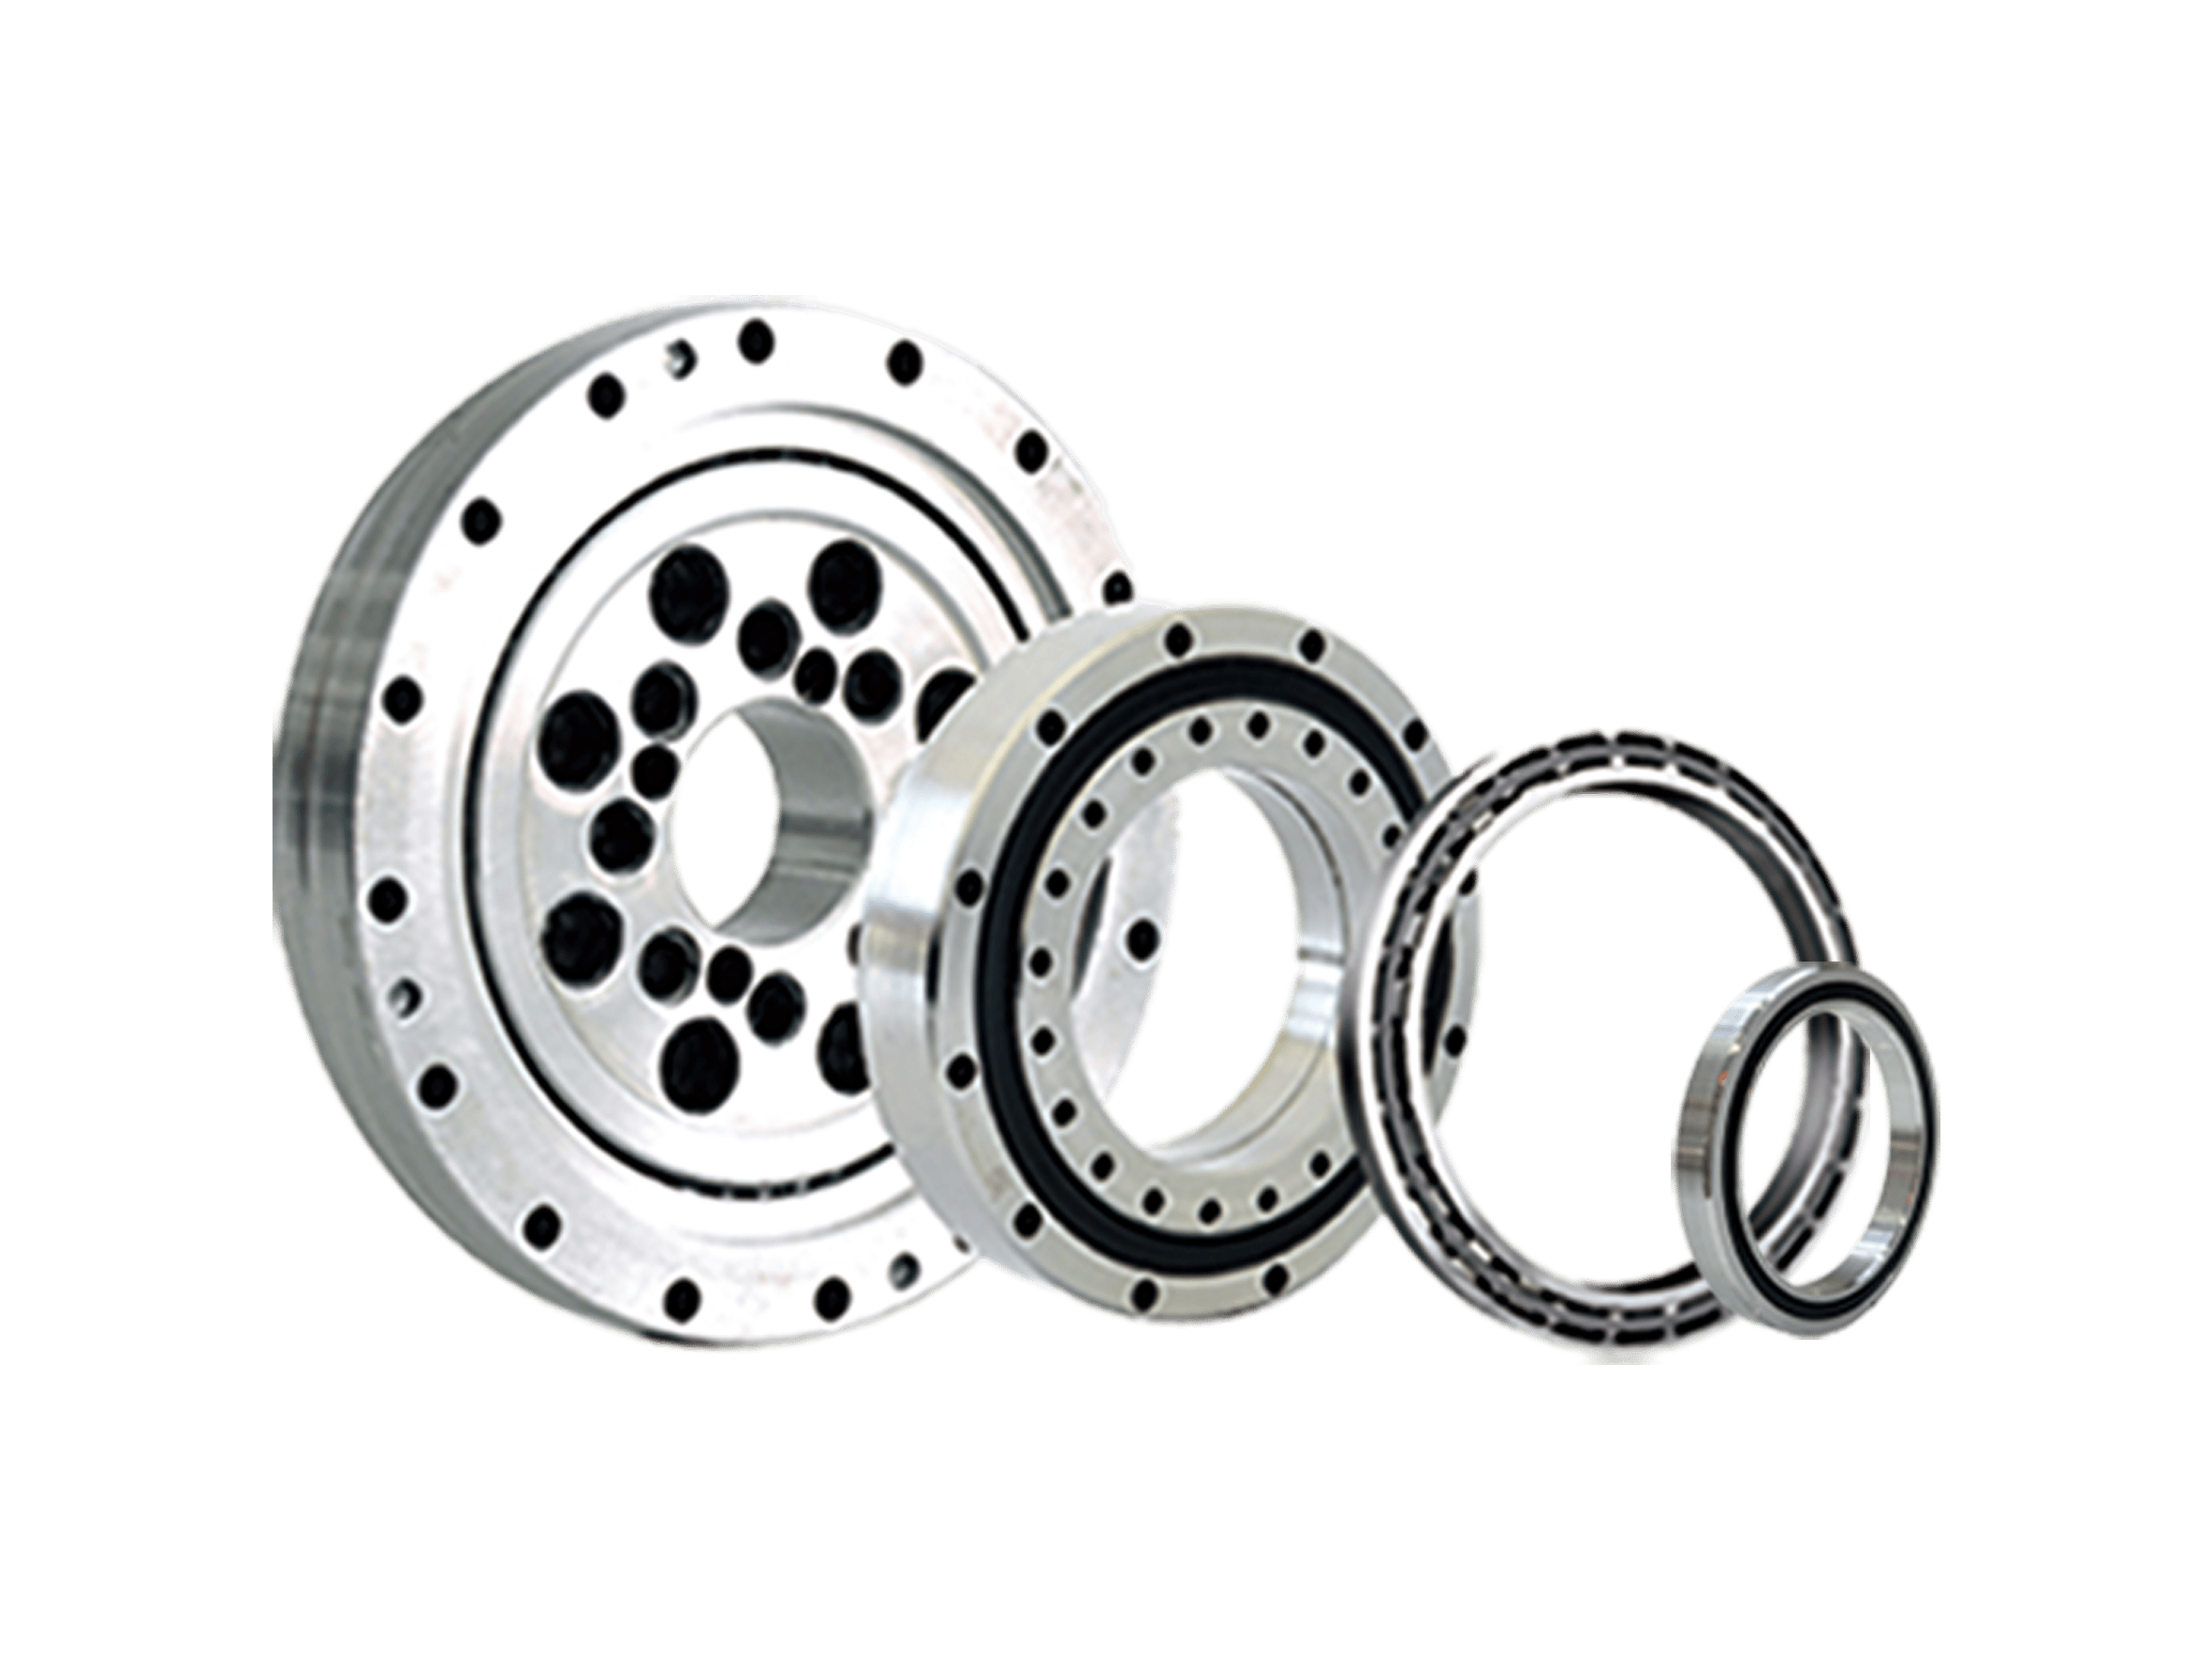
机器人关节常用的法兰型交叉滚子轴承带安装孔,通过螺栓直接固定到壳体上,属于"装配即预紧"的典型结构。预紧量判定的常用手段有三种:
交叉滚子轴承预紧调整时,必须让滚子先"坐实"再测量。装配后先手动转动数圈,让滚子端面与挡边充分贴合,此时再测阻力矩才稳定。直接按刚装好的状态读数,第一次和第二次往往差出不少,所有后续判断都会失真。
 扫一扫咨询微信客服